
NVIDIA扩展Cosmos平台:世界模型加速走进机器人测试场
作者: CBISMB
责任编辑: 宫建强
来源: NVIDIA官方博客
时间: 2026-10-23 11:48
浏览: 0
点赞: 0
收藏: 0
世界模型正在从演示视频走向机器人测试流程。它们不只生成逼真的场景,还要帮助系统理解环境、补齐罕见数据,并在设备进入真实道路或工厂前验证行为。
10月21日,NVIDIA宣布扩展Cosmos平台,增加训练工具、仿真检查点和Cosmos Data Factory蓝图。平台覆盖数据整理、模型适配、策略测试与推理部署,目标是缩短物理AI从数据准备到现实验证的链路。
五类数据蓝图补齐难采样本
新版本的数据工厂提供五类云原生蓝图,包括自动驾驶数据集生成、图像属性增强、事件视频生成、缺陷图像生成和视频数据增强。它们可以整理并标注真实素材,也能合成罕见、危险或成本较高的场景,例如液体泄漏、工业缺陷和复杂驾驶事件。
NVIDIA表示,这些蓝图可通过GitHub、Microsoft Azure、Nebius和CoreWeave使用。ANYbotics借助相关流程生成了超过1500段合成视频,用于训练工业巡检机器人识别液体泄漏及设施变化;Ultralytics则将定向生成的缺陷图像与真实图像结合,用于重新训练视觉模型。
从训练到仿真,强调可重复测试
Cosmos Framework把训练、微调、强化学习、蒸馏与量化工具组织成模块化流程,可适配GR00T、Alpamayo、Qwen和Pi0.5等开放模型。NVIDIA还推出面向仿真的Cosmos 3 Nano变体,让开发者在可重复、多视角、多传感器场景中测试自动驾驶与双臂机器人的策略,再进入真实环境。
在推理端,更新后的Cosmos 3 NIM微服务在官方验证配置中宣称最高可实现2倍推理速度,且不损失质量。基于相关微服务的视频搜索与摘要方案,则被描述为可在相同GPU资源下多监控40%的视频流。上述表现来自NVIDIA披露的特定配置与案例,实际结果仍取决于模型、硬件、场景与评估口径。
企业案例把重点放在测试成本
NVIDIA称,保时捷正在使用Cosmos Data Factory构建大众汽车集团品牌间共享的自动驾驶数据闭环。官方预计,该方案可把重复实车测试最多减少90%,开发周期最多缩短85%。这些是项目方预期,并非已经适用于所有车企的普遍结论。
工业现场也在尝试用合成数据补充危险事件。ADNOC使用基于Cosmos和视频搜索蓝图的平台,在65个站点检测安全风险,并为难以真实布置的罕见事件生成训练素材。关键做法不是用合成数据替换现场数据,而是用它补充覆盖范围,再通过真实样本验证。
编辑观察:仿真通过,不等于现实安全
世界模型的价值在于扩大测试空间,让团队更早发现问题;但仿真环境中的表现不能直接证明真实世界安全。模型可能遗漏材料反光、传感器漂移、人员行为和设备磨损等长期变量。
企业落地时应保留真实数据基线,标注合成样本的来源与比例,并分别评估仿真、封闭测试场和生产环境。高风险动作仍需硬件安全边界、人工审批与可回滚机制。只有当数据、模型、仿真和现场验证形成闭环,世界模型才可能从内容生成工具变成可靠的工程基础设施。
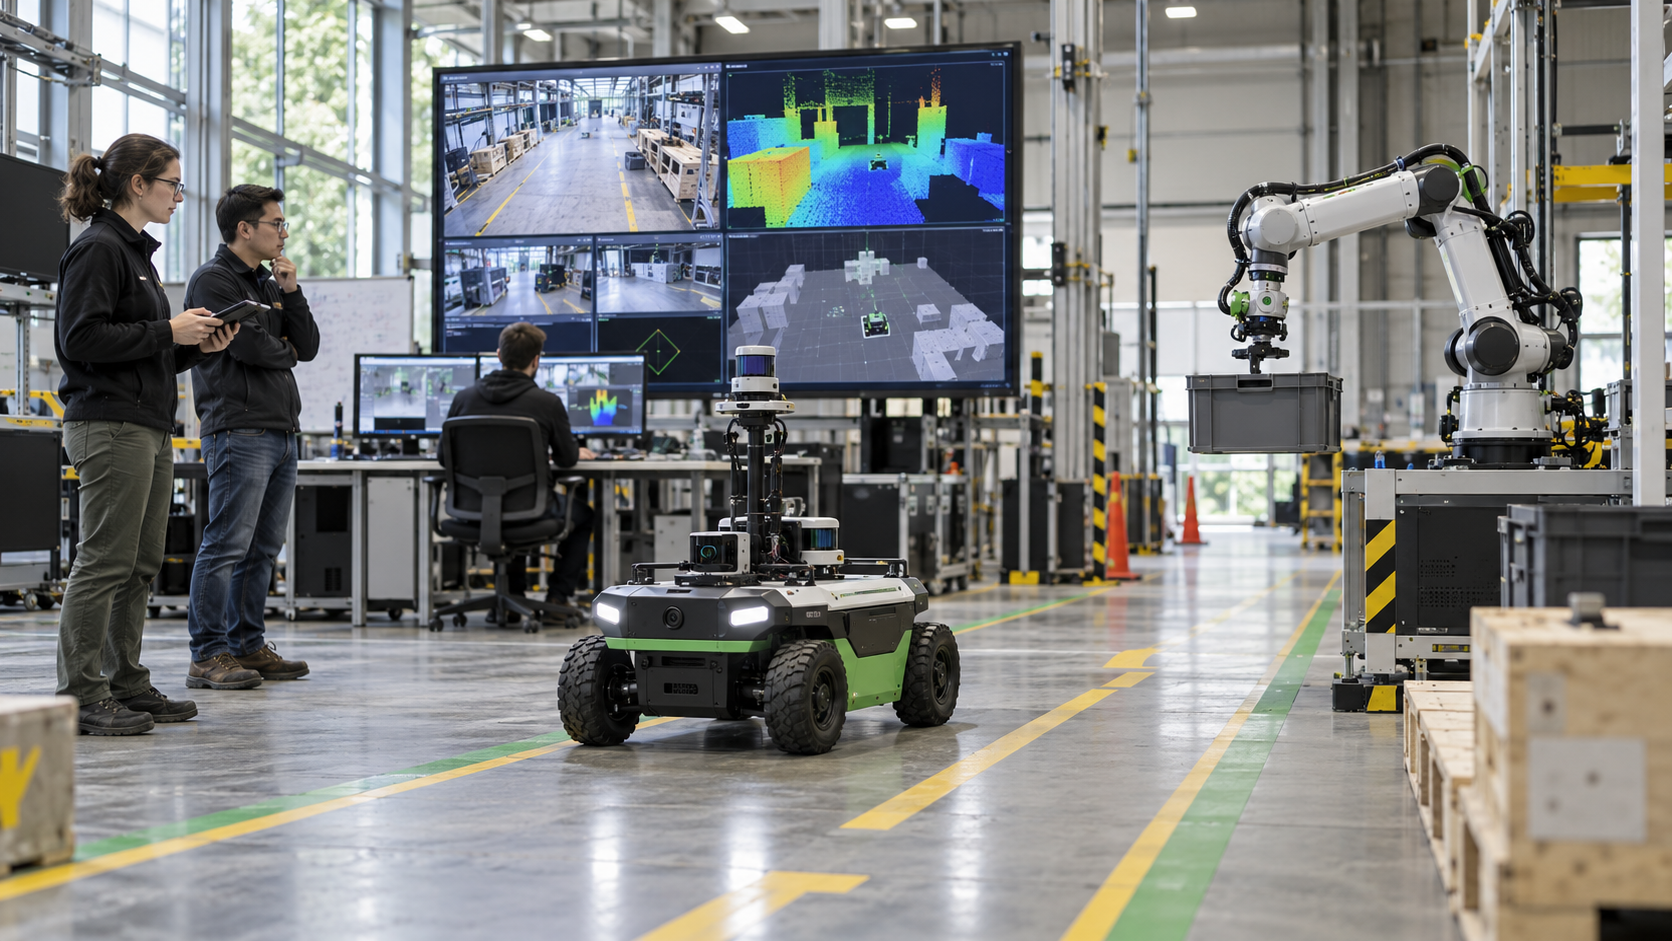
配图为AIcent原创AI生成实景风格示意图,非官方新闻现场照片,不使用第三方新闻图片。
参考来源:NVIDIA官方博客(2026年10月21日)。正文为基于官方消息的中文整理,编辑观察与事实披露分开呈现。


 京公网安备:11010502051901号