
Intel聚焦物理AI落地:机器人竞争从原型演示转向规模部署
作者: CBISMB
责任编辑: 宫建强
来源: Intel官方新闻中心
时间: 2026-10-19 15:25
浏览: 0
点赞: 0
收藏: 0
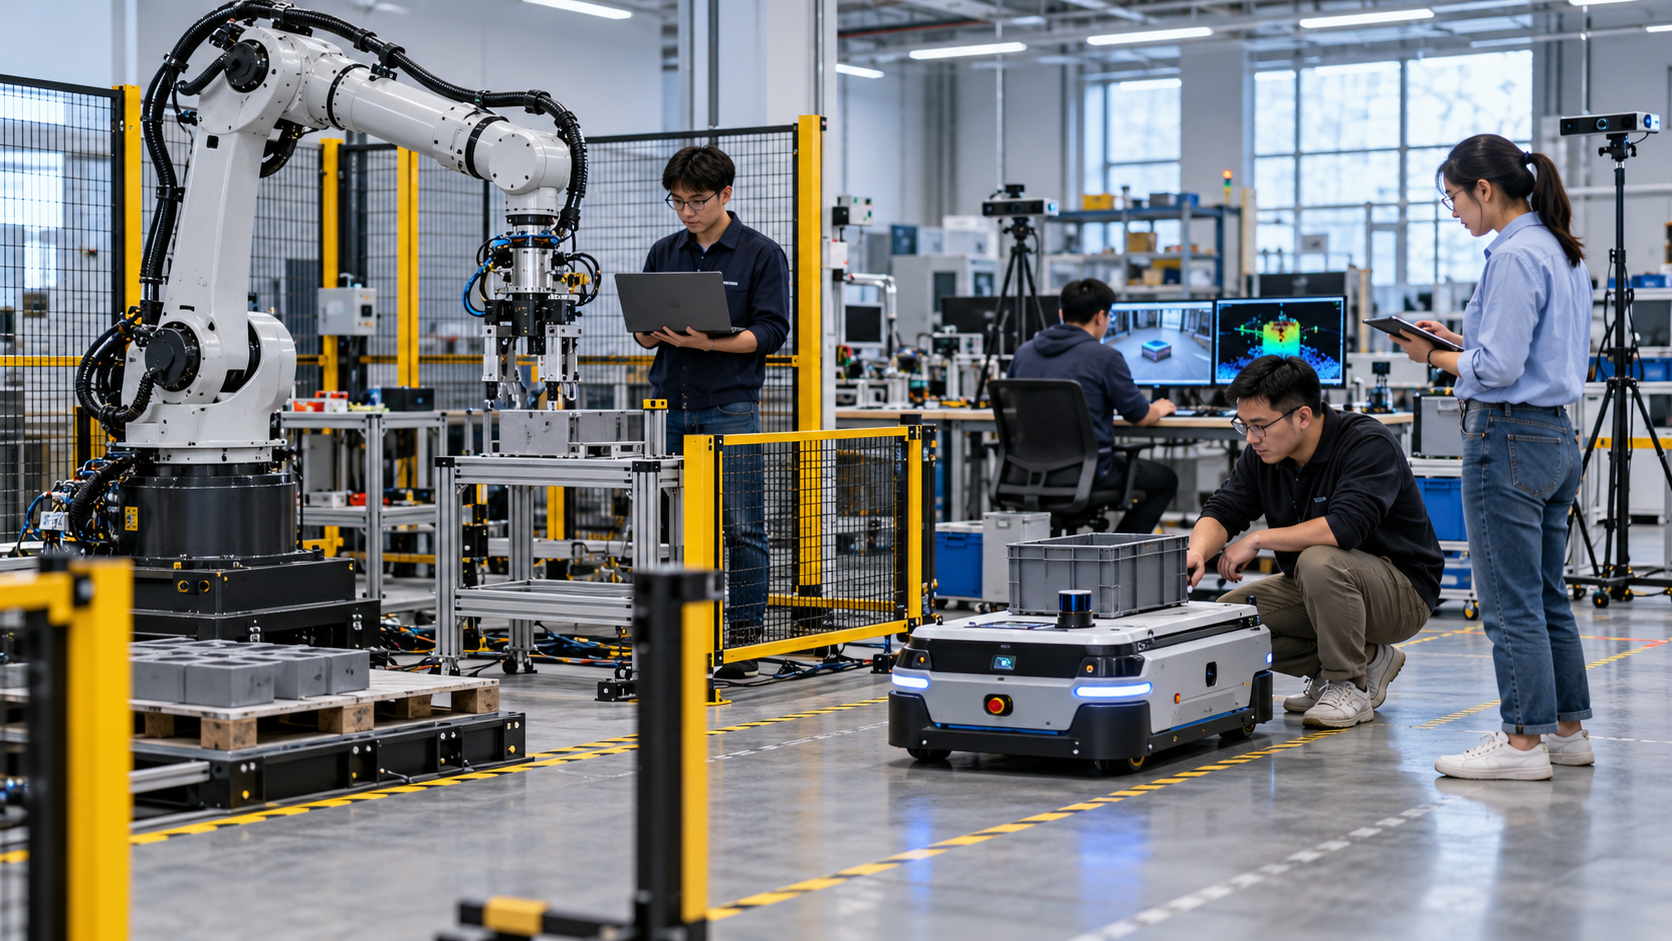
机器人在实验室完成一次抓取、导航或识别并不难,难的是换到工厂、医院和仓库后仍能持续运行。Intel在MassRobotics研讨会传递出的信号是:物理AI的竞争正在从会不会动转向能不能稳定交付。
10月16日,Intel介绍其在波士顿MassRobotics举办的Building Physical AI at the Edge活动。来自自主系统、工业自动化、医疗机器人、计算机视觉和边缘AI领域的创业者与工程师,共同讨论如何把智能机器人原型扩展为真实世界部署。
机器人需要在本地完成感知与控制
物理AI把模型与摄像头、深度传感器、机械臂、移动底盘等硬件连接起来。机器人不仅要识别环境,还要在毫秒级时间内做出动作,因此很多关键推理不能完全依赖远端云服务。网络抖动或连接中断,都可能造成任务延迟甚至安全风险。
Intel列出的核心技术包括实时AI推理、传感器处理、工作负载整合、功耗效率、软件可移植性和边缘计算。它们共同决定机器人能否在有限空间、有限电力和不同硬件上保持响应速度。
从原型到量产,软件可移植性是隐藏成本
创业团队做原型时,往往为一套传感器和一台设备快速优化;进入客户现场后,摄像头型号、机械结构、操作系统和计算平台可能全部变化。如果感知模型和控制软件只能运行在单一配置上,每次交付都需要重新开发,项目很难形成规模。
因此,开放的软件工具、标准接口和跨硬件优化会成为物理AI的重要基础。Intel强调将AI推理与实时控制整合在可扩展平台上,并支持开放生态。企业评估时仍应通过真实机器人任务验证兼容性,不能只依据厂商的架构描述判断可移植性。
功耗与散热影响机器人能工作多久
移动机器人、巡检设备和医疗辅助设备通常不能无限增加显卡和电池。更强模型可能提升识别能力,却同时带来功耗、散热、重量和续航压力。工程团队需要在模型精度、处理帧率、响应时间与能源预算之间做取舍。
一种常见思路是分层处理:简单检测和安全控制在本地持续运行,复杂规划在条件允许时交给更高算力设备;模型也可通过量化、剪枝或任务专用化降低资源需求。真正有用的指标不只是每秒推理次数,而是机器人在完整班次内完成了多少有效任务。
编辑观察:现场稳定性比演示效果更重要
机器人落地需要同时解决模型、硬件和运营问题。光照变化、灰尘、遮挡、地面反光、人员穿行都会让实验室里的高准确率下降;机械部件磨损、传感器偏移和软件更新还会产生长期维护成本。
企业试点物理AI时,应从边界明确、可人工接管的任务开始,记录每次中断、误识别和人工干预。安全围栏、急停、权限管理和故障回退必须与算法一起设计。只有当系统能够在不同班次、不同环境和不同人员操作下稳定运行,物理AI才真正跨过从“展示原型”到“生产工具”的门槛。
配图为AIcent原创AI生成实景风格示意图,非官方新闻现场照片,不使用第三方新闻图片。
参考来源:Intel官方新闻中心(2026年10月16日)。正文为基于官方消息的中文整理,编辑观察与事实披露分开呈现。


 京公网安备:11010502051901号