
HarmonyOS 7 解决失物招领场景难点,3DGS、小艺 Skill、AI 工具链实践
原创
 CBI资讯 2026-10-26 17:19:03 发布
20876 浏览 56 点赞 21 收藏
作者 | “寻迹校园”APP开发者 hei
在校园里丢了东西,最难的往往不是登记失物,而是说不清它最后出现在哪里、找不到有效线索,也不知道接下来该怎么找。一张照片、一段文字描述,能记录的信息始终有限;如果能把失物现场记录得更立体,让系统智能体帮忙查询线索、整理行动计划,寻物过程或许就能变得更高效。这正是寻迹校园 APP 尝试解决的问题。作为一款以本机数据为主的校园失物记录与线索比对应用,它已经具备失物登记、候选匹配、行动计划和处理进度等基础能力。而在 HarmonyOS 7 的新特性加持下,我开始思考:能不能不推翻现有架构,就让 APP 拥有更直观的现场记录方式、更自然的智能交互入口,以及更高效的开发与验证流程?
这次实践,我围绕三个方向展开探索:利用 HarmonyOS 7 空间计算中的 3DGS 能力,规划失物现场的空间记录与回看;通过 API 26 App Skill,将 APP 中部分已有业务能力开放给系统智能体调用,提高寻物功能的效率;再借助 DevEco Code 和 DevEco CLI,检查工程配置、SDK 兼容性与构建环境。
从失物现场的空间化记录,到系统智能体对应用能力的调用,再到 AI 开发工具链辅助工程检查,这三条实践链路分别对应用户体验、智能交互和开发效率。结合寻迹校园 APP 的具体设计与接入过程,看看这些能力如何融入现有应用,以及实际落地时有哪些值得注意的工程问题。
失物招领难点:从口述变为用 3DGS 记录失物最后出现的空间现场
校园里的很多位置靠文字很难描述清楚。“二教三楼靠窗座位”可能对应一整排桌椅,“食堂入口旁边”也会因为视角不同产生歧义。单张照片能记录画面,却不容易说明物品与桌角、门口、书架或通道之间的空间关系。基于这个问题,我把 Spatial Recon Kit 的 3DGS 能力规划为“失物现场空间记录”,而不是把它做成与主业务无关的 3D 展示。
HarmonyOS 7 空间计算 3DGS 能力分为端侧重建和端侧渲染。寻迹校园 APP 的流程是让用户围绕最后见到物品的区域进行多角度采集,在支持设备上重建场景,再由用户手工放置“最后见到位置”标记。标记表达的是用户回忆的位置,不是系统定位结果,也不能作为物品归属证据。
我梳理了一条本机失物记录的完整流程:检查设备是否支持空间重建→ 展示采集范围与隐私提示→ 多角度采集现场→ 创建并观察重建任务→ 本机保存场景模型与元数据→ 用户手工标记最后见到位置→ 在失物详情中回看空间现场。
这一流程需要独立的 feature module。页面只保存预览、采集进度、暂停状态和当前视角;SpatialCaptureService 负责采集编排,SpatialReconRepository 负责模型文件、重建记录和标记元数据,真正的重建与渲染再调用 Spatial Recon Kit 和图形能力。这样可以避免把大文件生命周期、权限状态和设备能力判断堆进入口页面。
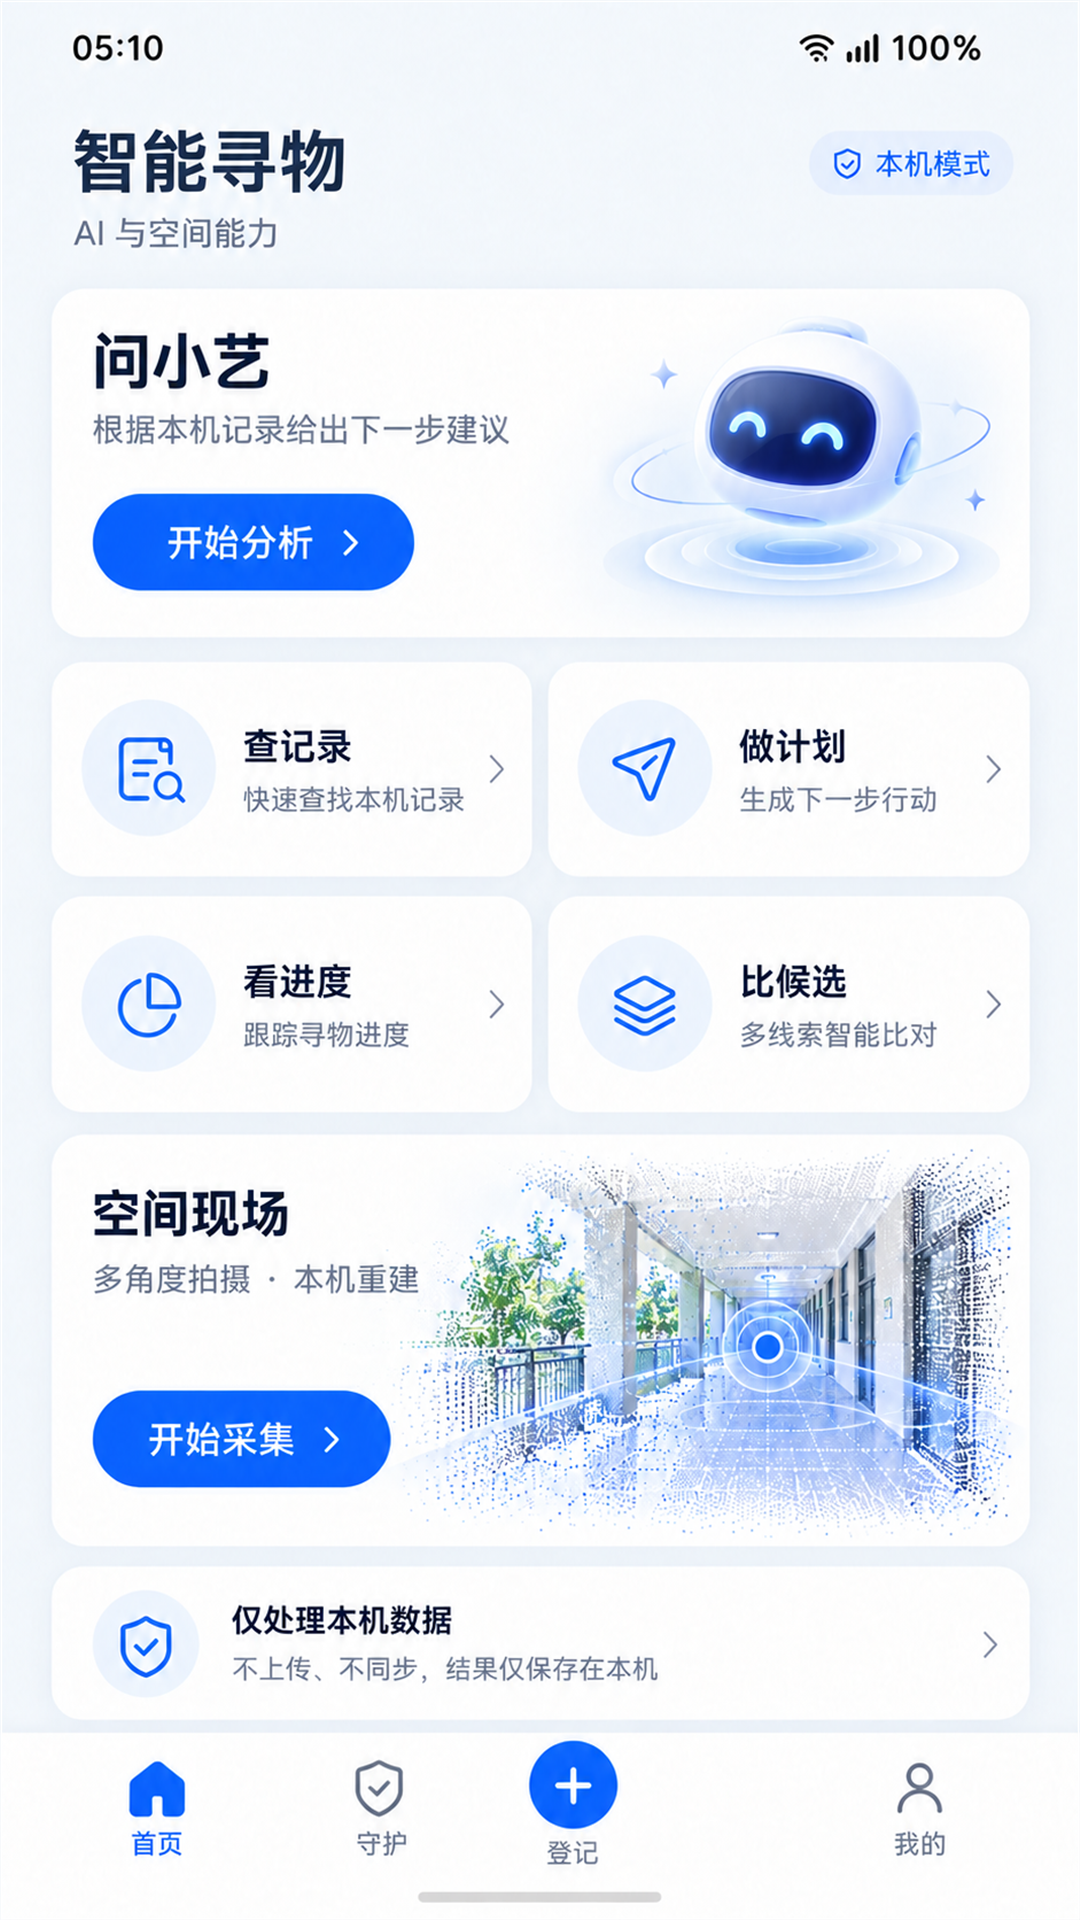
图一:寻迹校园 APP 手机端智能能力中心与空间现场入口设计

图二:寻迹校园 APP 的 PC 与二合一设备端智能能力工作区设计
其中,需要重点规避 3DGS 空间数据的隐私风险。APP 采集的不是一张孤立照片,而是一组能重建环境关系的数据。教室、宿舍、实验室和办公室可能同时出现人脸、证件、屏幕内容或其他个人物品。因此,这个模块必须把隐私提示放在采集前,而不是等模型生成后再补充。寻迹校园 APP 的隐私设置是:
- 采集前说明数据用途、保存位置和删除方式;
- 默认本机重建和本机保存,不自动上传或同步;
- 检测到不支持设备时退回普通照片和文字位置描述;
- 模型与失物记录解除绑定后提供可理解的清理入口;
- 分享模型或导出视频属于新的外部影响,需要再次确认。
另外,3DGS 模块会使用相机、媒体文件和较多计算资源,不能只根据接口名称开始编码。开发前应先确认支持设备、相机和媒体权限、模型存储空间,以及长时间重建时的发热和功耗。只有这些条件明确后,才适合进入采集、重建、渲染和性能测试。
寻迹校园 APP 目前先完成页面、服务链路和降级方案设计,不提前加入无效权限或占位实现。设备不支持空间重建时,用户仍可使用普通照片和文字位置描述,原有失物记录流程不会被新模块阻断。
寻迹校园 APP 接入 API 26 App Skill 思考:四项低风险能力
从 API 26.0.0 开始,Ability Kit 支持把应用内业务能力以 Skill 形式开放给系统智能体调用,当前只支持 Stage 模型。系统智能体根据 SKILL.md 中的描述完成意图与能力的匹配,再调用 ArkTS 入口脚本。这个机制适合寻迹校园 APP,但前提是 Skill 必须复用现有业务边界,不能为了展示新特性另建一套平行数据。
我为寻迹校园 APP 选择了四项低风险能力。它们都能在当前设备的数据范围内完成,而且不会替用户删除记录、发布内容或判断物品归属。
| 能力 | 输入 | 输出 | 副作用 |
|---|---|---|---|
| listLocalReports | 关键词与返回数量 | 本机记录摘要 | 无 |
| buildSearchPlan | 本机记录 ID | 行动计划与任务 | 计划不存在时创建本机默认任务 |
| getProgressSummary | 无 | 记录数 任务数 完成率 | 无 |
| compareCandidates | 本机记录 ID | 最多三个候选与匹配依据 | 无 |
模块注册与声明契约,Skill 目录名、SKILL.md 中的 name 和 module.json5 中的 skillProfiles 名称必须一致。寻迹校园 APP 把 Skill 注册到 EntryAbility,并将 ArkTS 入口指向独立脚本。入口和应用壳保持分离,后续可以单独审查系统智能体真正能调用的函数。
"skillProfiles": [
{
"name": "xunji-campus-assistant",
"abilityName": "EntryAbility",
"srcEntries": [
"../../skills/xunji-campus-assistant/scripts/XunjiCampusSkill.ets"
],
"version": "1.0.0"
}
]
其中,SKILL.md 不是普通说明文件。它同时承担触发条件、不要调用的情况、参数格式和返回契约。比如“帮我看看校园卡有哪些可能的线索”可以触发候选比较,但“删除这条记录”“替我确认就是他的物品”必须被排除。把不要调用的情况写清楚,可以减少系统智能体把查询能力误当成修改能力。
为保证调用链保持薄入口,App Skill 的入口脚本只做三件事:接收系统传入的字符串参数,完成长度、范围和必填项校验,再把业务请求交给 HarmonyOS 7 SkillService。它不直接操作 RelationalStore,也不把页面状态当成业务数据。完整调用链如下。
系统智能体
→ xunji-campus-assistant 与 SKILL.md
→ XunjiCampusSkill.ets 参数校验与 ExecuteResult 回包
→ HarmonyOS 7 SkillService 业务编排与隐私裁剪
→ ReportService 或 SearchPlanService
→ Repository 与 RelationalStore
这个分层让新增 Skill 与原应用共享同一份规则。记录筛选、候选计算和计划生成仍由原 Service 处理,Skill 只负责把结果转换为外部可消费的结构。即使未来关闭系统智能入口,应用中的登记、比对和行动计划也能独立使用。
另外,失物记录可能包含照片、私人特征、联系方式和详细描述。即使数据保存在本机,也不代表这些字段可以自动交给系统智能体。因此 HarmonyOS 7 SkillService 对输出做了二次裁剪,只保留完成任务需要的字段,确保隐私边界写进服务层。
DevEco Code、DevEco CLI 工具链实践:让 AI Coding 先理解工程边界
HarmonyOS 7 将 DevEco Code 定位为 HarmonyOS 应用开发专属 AI Agent,覆盖代码生成、问题修复、编译构建和功能验证等开发过程;DevEco CLI 提供工程创建、语法检查、编译构建、运行验证以及官方知识库和精品 Skills。对已有工程而言,两者更有价值的用法不是直接生成大量代码,而是先读取项目结构、规则文件和 SDK 配置,再决定能否实施某项能力。
开发中我接入工具链后,先回读 DevEco Code 和 DevEco CLI 版本,再读取官方 Skill、检查 IDE 兼容性和 SDK。工具使用独立目录安装,不修改项目依赖和 lockfile,出现版本冲突时也更容易回滚。
接着是用 DevEco CLI 读取官方 Skill 列表并形成检查顺序。本次执行 skills list 返回 45 项,包含 ArkUI 开发、ArkTS 语法检查、MVVM 模式、多设备适配、本地测试和运行时修复等方向。开发时可以按当前任务选择 Skill,不必把所有规则一次性加载进上下文。
deveco --version
devecocli --version
devecocli skills list
devecocli check compat versions
devecocli build --product default --modules entry@default --build-mode debug
我把工具链检查固定为“版本回读、官方 Skill、IDE 兼容性、SDK、工程配置、同步构建、设备验证”七步。这个顺序能够尽早发现环境问题。否则,开发者可能在业务代码上反复排查,实际阻塞点却是 IDE 或 SDK 版本。
兼容检查中,当前 build-profile.json5 已将 targetSdkVersion 调整为 7.0.0(26),entry 模块也已注册 xunji-campus-assistant。配置检查能够通过,但 devecocli check compat versions 检测到本机 DevEco Studio 为 6.1.1.290,低于工具要求的 26.0.0.810,因此兼容检查失败。随后执行构建时,ohpm install 可以完成,hvigor sync 因本机缺少 API 26 SDK 停止,尚未进入新增 ArkTS Skill 的正式编译阶段。
这个结果说明 AI 工具链可以帮助定位环境问题,却不能替代底层 SDK。DevEco Code 能分析工程,DevEco CLI 能给出兼容结论,但只要 API 26 SDK 不存在,就不能把本地 JavaScript 契约测试升级为 ArkTS 正式构建结果。
让 HarmonyOS 7 新特性真正服务于 APP 体验
回看这次寻迹校园 APP 的 HarmonyOS 7 实践,我更关注的不是接入了多少新 API,而是这些能力能否切实改善应用原有的使用体验。这次实践也让我更加明确:HarmonyOS 7 新特性的价值,不在于给 APP 简单增加几个技术标签,而在于重新审视原有业务中那些长期存在、却难以解决的体验难点。例如 3DGS 让失物现场记录有机会从平面描述走向空间化表达,App Skill 让既有业务有机会从应用内操作走向智能体驱动,AI 工具链则帮助开发者更高效地完成工程检查与问题定位。
对寻迹校园 APP 来说,这些能力共同指向一个目标:让失物记录更清楚、线索查询更便捷、寻物行动更有方向,同时让新能力的接入不破坏原有业务的稳定性。目前,相关模块已完成相应的设计与工程接入探索,但 3DGS 完整采集与重建、App Skill 正式编译及设备端调用等环节,仍需在满足要求的开发环境和设备上进一步验证。接下来,随着兼容性问题解决和真机测试推进,我也期待把这些新能力逐步转化为用户真正能够感知、使用的 APP 功能。
©本站发布的所有内容,包括但不限于文字、图片、音频、视频、图表、标志、标识、广告、商标、商号、域名、软件、程序等,除特别标明外,均来源于网络或用户投稿,版权归原作者或原出处所有。我们致力于保护原作者版权,若涉及版权问题,请及时联系我们进行处理。
分类
HarmonyOS
标签
寻迹校园
hei
相关推荐
视觉无障碍实践:用图像描述能力服务视障用户
 鸽芷咕
 93
 0
灶台菜谱设计手记 01|HarmonyOS 7.0 空间化:材料配置矩阵
 KevinChaos 69 0
异步场景: promise、async函数与await命令介绍
 蓝亭书序 124 0

1 亿目标近在咫尺:曝华为鸿蒙 HarmonyOS 系统装机量突破 9500 万台
 阿川写界面 318 0
CBI资讯
CBI传媒官方账号
85
帖子
0
提问
9007
粉丝
最新发布
让智能体连接真实学习任务:HarmonyOS 7 标准意图、Skill 与 A2A 开发实践
2026-10-26 17:27:29 发布让汉字笔顺 APP 一夜成形,HarmonyOS 7 DevEco Code AI 开发实录
2026-10-26 13:19:07 发布热门推荐
相关问题
 京公网安备:11010502051901号